

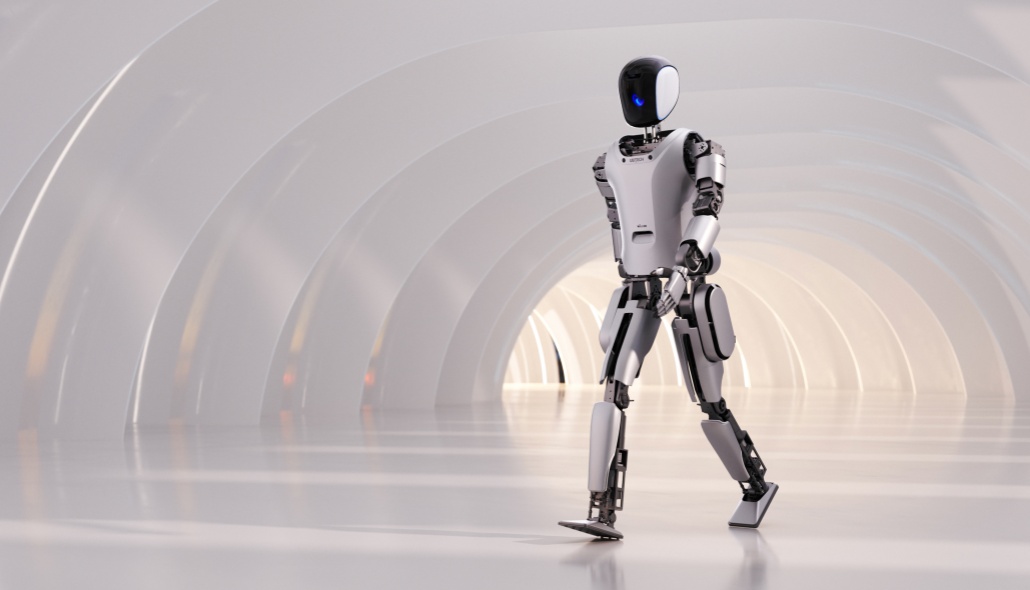




1、人形腿式机器人瞬时冲击试验机
根据GB/T 44251-2024《腿式机器人性能及试验方法》,第 13 章节瞬时冲击抵抗能力,采用单摆刚性圆球撞锤水平撞击,冲击瞬间摆绳竖直,冲击方向水平;通过梯度抬高摆高,找到机器人刚好失稳倾倒的临界冲击能量 / 动量,作为整机抗冲击指标。
撞击方向:正面、左侧、右侧、背面 4 个水平方向;
撞击点:按机型设定高度(人形一般躯干中下部);
撞锤:刚性球形,软绳悬挂,绳自重≤撞锤质量 5%,降低附加扰动;
输出判定:记录临界失稳对应的撞锤质量、下落高度、冲击速度、冲击动量。
技术参数
撞锤质量范围:2000~15000g;
摆长可调范围:1.2~3.0m;
下落高度调节:0~1200mm,刻度 + 光栅定位,定位精度 ±1mm;
撞击高度调节:300~1600mm;
释放方式:电磁吸合释放,无初速度、无额外弹射;;
采样:高速相机 + 力传感器 / 激光测速,采集冲击时刻速度、冲击峰值力、冲击持续时间;
控制系统:PLC+HMI,4 方向配方存储、自动梯度递增、数据报表导出;
机架:铝型材门框架,地面地脚调平,配套安全防护网、急停、光栅安全联锁;
工作台:水平刚性试验平台,尺寸1500mm*1500mm,平面度≤0.5mm/m。
2、人形腿式机器人持续冲击试验机
满足GB/T 44251-2024《腿式机器人性能及试验方法》第 14 章 持续冲击抵抗能力,用于测定腿式机器人在正常步态行进时,承受沿行进方向持续水平外力,仍能维持稳定行走的临界抗力。
技术参数
工作台面:水平刚性行走平台,高密度环氧地坪板面板,尺寸1000mm*3000mm,平面度≤0.5 mm/m;
输出力范围:0~500 N,力闭环控制,力控制精度 ≤±2% FS;
作动行程:0~1500 mm;推头进给速度:0.5~50 mm/s,支持恒力加载模式;
撞击高度可调:300~1600 mm,适配不同腿式机器人躯干施力点;
推头端面:软性缓冲垫层,避免局部硬冲击损坏样机,不产生瞬时脉冲尖峰;
采集通道:力传感器、位移传感器;同步采集力 - 时间、力 - 位移曲线;
控制:PLC + 工控机,支持梯度恒力递增、保持力、数据自动存证。
科翔试验设备机器人冲击、振动、倾跌、高低温、盐雾、防水、砂尘、低压等环境适应性试验设备、运动性能测试系统、动捕位姿测试系统。